CAN-шина грузового автомобиля: какие данные доступны системе мониторинга
В этой статье
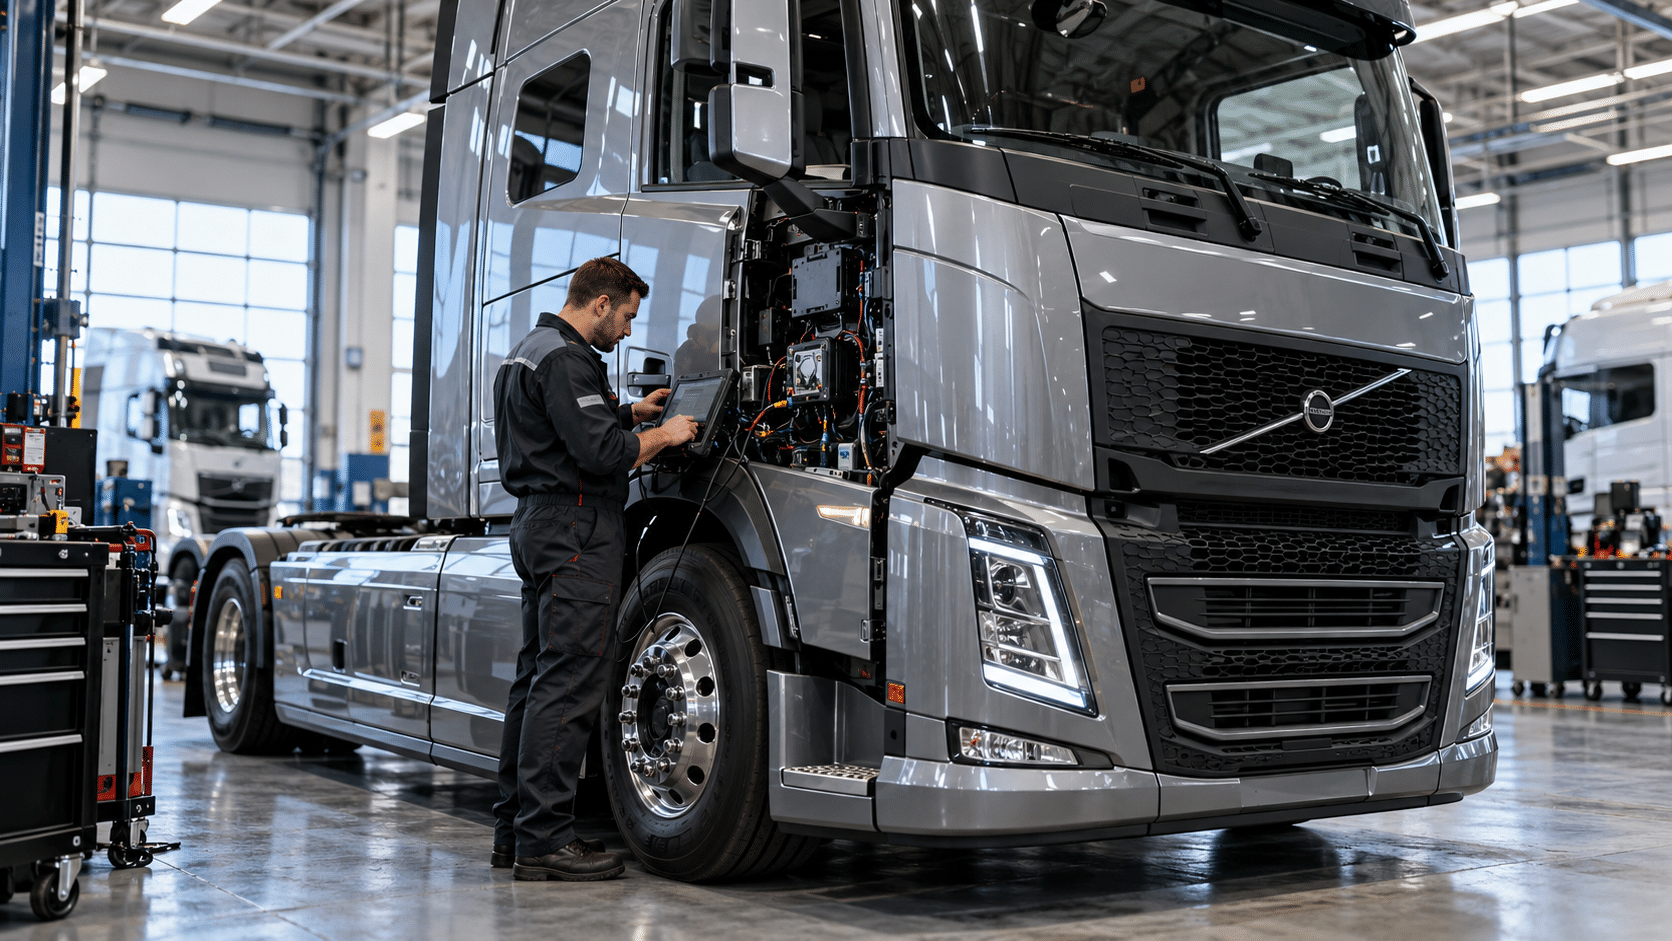
Современный грузовой автомобиль — это не только двигатель, трансмиссия и механические узлы. Внутри него работает целая цифровая сеть, в которой электронные блоки постоянно обмениваются информацией.
Двигатель передаёт обороты и нагрузку. Приборная панель получает скорость и пробег. Электронные блоки фиксируют температуру, расход топлива, состояние систем и другие эксплуатационные параметры.
Обмен этими данными происходит в том числе через CAN-шину.
Для системы GPS/ГЛОНАСС-мониторинга CAN представляет особый интерес: часть данных, которые автомобиль уже знает о себе, можно получать напрямую из его электроники — без установки отдельного физического датчика для каждого параметра.
В зависимости от автомобиля через CAN/FMS могут быть доступны:
пробег;
скорость;
обороты двигателя;
моточасы;
расход топлива;
суммарно израсходованное топливо;
уровень топлива;
температура охлаждающей жидкости;
нагрузка двигателя;
положение педали акселератора;
некоторые состояния и диагностические параметры.
Но есть важное ограничение:
наличие CAN-шины не означает, что система мониторинга автоматически сможет получить с любого грузовика любые данные.
Набор доступных параметров зависит от производителя, модели, года выпуска, комплектации, используемого интерфейса и способа подключения.
Разберём, как CAN используется в телематике грузового транспорта и какие данные действительно имеют практическую ценность для автопарка.
Что такое CAN-шина простыми словами
CAN — Controller Area Network — цифровая сеть автомобиля, позволяющая электронным блокам обмениваться сообщениями.
Современному грузовику необходимо связать между собой множество электронных систем:
двигатель
↔
коробка передач
↔
ABS / ESP
↔
приборная панель
↔
тормозные системы
↔
другие электронные блоки.
Вместо отдельного провода для каждого параметра используются цифровые сообщения.
Например, электронный блок двигателя уже знает:
с какой частотой вращается двигатель.
Этой информацией может пользоваться приборная панель и другие электронные системы.
А при корректном подключении часть сообщений может получать и телематический терминал.
Как CAN связан с системой мониторинга
Упрощённо архитектура выглядит следующим образом:
электронные блоки автомобиля
↓
CAN
↓
телематический терминал
↓
GSM/LTE
↓
сервер
↓
AXENTA
↓
отчёты / графики / события / аналитика.
То есть система мониторинга не измеряет обороты двигателя самостоятельно.
Она получает цифровое значение, которое сформировала электроника автомобиля.
Это принципиально отличается, например, от ДУТ, который физически измеряет уровень топлива внутри бака.
Какие данные грузового автомобиля можно получить через CAN
Начнём с наиболее полезных для бизнеса параметров.
1. Скорость автомобиля
Скорость может определяться не только по GPS/ГЛОНАСС, но и поступать из автомобильной электроники.
Это даёт системе ещё один источник информации.
Данные скорости используются для:
контроля превышений;
анализа режима движения;
оценки стиля вождения;
расчёта эксплуатационных показателей.
При этом GPS-скорость и скорость из автомобиля могут немного различаться из-за различий в принципах расчёта и характеристиках конкретной машины.
Для определённого KPI желательно заранее выбрать основной источник.
2. Пробег
Один из наиболее востребованных CAN-параметров.
Пробег нужен практически всем подразделениям автопарка:
логистике
для анализа эксплуатации;
механикам
для планирования ТО;
финансам
для расчёта стоимости километра;
руководителю
для оценки использования транспортных средств.
Система мониторинга может иметь несколько источников пробега:
GPS-пробег
и
данные одометра / CAN.
Они не обязаны совпадать абсолютно точно.
Поэтому перед внедрением необходимо определить:
Какой пробег считается основным для конкретного бизнес-процесса?
3. Обороты двигателя
CAN может передавать частоту вращения двигателя — RPM.
Сам по себе показатель кажется техническим.
Но в комбинации с другими данными он позволяет анализировать режим эксплуатации автомобиля.
Например:
высокие обороты + низкая скорость
могут указывать на определённый режим работы.
А:
обороты двигателя > 0 + скорость автомобиля = 0
помогают выявлять работу двигателя на стоянке.
Официальный FMS-стандарт коммерческого транспорта также предусматривает передачу значения оборотов двигателя как одного из стандартных параметров.
4. Моточасы
Пробег показывает:
сколько автомобиль проехал.
Моточасы:
сколько работал двигатель.
Для грузового транспорта оба параметра полезны.
Представим две машины.
Автомобиль №1
Проехал 500 км практически без остановок.
Автомобиль №2
Проехал 300 км, но дополнительно несколько часов работал с заведённым двигателем на стоянках.
По одному пробегу второй автомобиль кажется менее загруженным.
Моточасы показывают более полную картину эксплуатации двигателя.
Они могут использоваться для:
технического обслуживания;
контроля холостого хода;
анализа нагрузки;
планирования сервисных интервалов.
В FMS предусмотрен отдельный параметр суммарного времени работы двигателя.
5. Работа двигателя на холостом ходу
Это уже пример того, как из нескольких параметров получается бизнес-показатель.
Допустим:
скорость = 0 км/ч
но
обороты двигателя = 650 RPM.
Значит, машина не движется, но двигатель работает.
Если такое состояние продолжается долго, система может определить:
холостой ход.
Для автопарка это важно, потому что автомобиль:
не выполняет транспортную работу;
расходует топливо;
нарабатывает моточасы.
В стандартизированных FMS-данных предусмотрены показатели времени и расхода топлива при нулевой скорости с работающим двигателем, что позволяет строить подобную аналитику.
6. Расход топлива
Один из наиболее востребованных параметров CAN/FMS.
В зависимости от автомобиля могут быть доступны:
мгновенный расход;
суммарный расход;
расход за определённый период;
количество потреблённого топлива.
Это позволяет рассчитывать:
литры / 100 км
или сравнивать расход:
между автомобилями;
между водителями;
между маршрутами;
относительно установленной нормы.
Но важно понимать
Расход из CAN — это информация, сформированная электронной системой автомобиля.
Это не то же самое, что физическое измерение уровня топлива в баке.
Поэтому вопрос:
CAN или ДУТ?
некорректно сводить к выбору «какой датчик точнее».
Они измеряют разные вещи.
7. Суммарно израсходованное топливо
Для мониторинга особенно полезен накопительный параметр расхода топлива.
Например:
в начале рейса:
45 230 л
в конце:
45 515 л.
Разница:
285 л.
Так можно определить рассчитанное автомобилем потребление топлива за период.
При сопоставлении с пробегом получается:
285 л / 1 000 км × 100 = 28,5 л/100 км.
Для руководителя автопарка такой показатель значительно полезнее отдельного мгновенного расхода.
8. Уровень топлива
На некоторых автомобилях через CAN/FMS может быть доступен штатный уровень топлива.
Но здесь необходимо быть особенно осторожным.
Штатный датчик автомобиля может быть рассчитан прежде всего на работу приборной панели, а не на высокоточную телематическую аналитику.
Значение может:
иметь ограниченное разрешение;
фильтроваться электроникой;
передаваться не на всех моделях;
отличаться по качеству между автомобилями.
Поэтому наличие параметра:
Fuel Level
ещё не означает, что он автоматически заменит отдельный ДУТ для контроля возможных сливов и точного анализа заправок.
CAN или ДУТ для топлива
Упрощённо различие выглядит так:
Задача
CAN/FMS
ДУТ
Расход двигателя
✅
—
Мгновенный расход
✅
—
Моточасы
✅
—
Обороты
✅
—
Фактический уровень в баке
⚠ зависит от автомобиля
✅
Заправки
⚠
✅
Возможные сливы
⚠
✅
Остаток топлива
⚠
✅
Поэтому в грузовом транспорте часто используется комбинация:
GPS/ГЛОНАСС + CAN/FMS + ДУТ.
Каждый источник отвечает на свой вопрос:
GPS/ГЛОНАСС — где?
CAN/FMS — как работает автомобиль?
ДУТ — что происходит с топливом в баке?
9. Нагрузка двигателя
Через автомобильную электронику может быть доступен показатель нагрузки двигателя.
Он полезен для анализа того, в каком режиме эксплуатируется транспорт.
Например, два одинаковых грузовика могут пройти одинаковое расстояние.
Но первый большую часть маршрута работает:
по относительно ровной трассе;
с меньшей загрузкой.
Второй:
по сложному рельефу;
с большей массой;
в более тяжёлом режиме.
Расход топлива будет различаться.
Поэтому корректная аналитика не должна автоматически считать любой повышенный расход нарушением.
Иногда он объясняется условиями эксплуатации.
10. Температура охлаждающей жидкости
Если параметр доступен, система может получать температуру охлаждающей жидкости двигателя.
Для механика это полезный эксплуатационный показатель.
Можно увидеть:
нормальную рабочую температуру;
длительные отклонения;
потенциальный перегрев.
Например, вместо ситуации:
водитель сообщил о перегреве после рейса,
телематика позволяет увидеть:
когда температура начала расти и сколько времени автомобиль работал в таком состоянии.
Это уже основа для более раннего реагирования.
11. Положение педали акселератора
На некоторых автомобилях и при соответствующем доступе может быть доступна информация о положении педали акселератора.
Изолированно она редко нужна руководителю.
Но в комбинации:
педаль + обороты + скорость + расход
данные могут использоваться для более глубокого анализа эксплуатации.
Это хороший пример важного принципа телематики:
Не каждый CAN-параметр нужно выводить пользователю как отдельный KPI.
Иногда он нужен системе только как часть аналитического алгоритма.
12. Круиз-контроль
FMS может предоставлять данные, связанные с использованием круиз-контроля.
Например, стандарт предусматривает возможность учитывать:
время его использования;
пройденное с ним расстояние;
связанное потребление топлива.
Такие данные полезны прежде всего при глубоком анализе стиля эксплуатации и эффективности магистральных перевозок.
13. Состояние зажигания и двигателя
Для телематики критически важно понимать:
двигатель работает или нет?
В зависимости от автомобиля и схемы подключения этот статус может определяться различными способами.
Он необходим для:
определения моточасов;
анализа стоянок;
контроля холостого хода;
построения событий.
Например:
машина стоит + двигатель выключен
и
машина стоит + двигатель работает
для бизнеса — совершенно разные ситуации.
14. Диагностические данные
CAN может содержать диагностическую информацию и состояния электронных блоков.
Система мониторинга может использовать доступные диагностические параметры для:
раннего обнаружения отклонений;
уведомлений;
планирования обслуживания.
Но она не всегда имеет доступ ко всем функциям и кодам, доступным специализированному диагностическому оборудованию.
15. Работа коробки передач
В зависимости от конкретной техники через автомобильную сеть могут передаваться параметры трансмиссии.
Такая информация может быть полезна для:
анализа эксплуатации;
диагностики;
исследования режима движения.
Но для большинства стандартных проектов мониторинга этот параметр менее приоритетен, чем:
пробег;
моточасы;
расход;
скорость;
двигатель.
16. PTO — коробка отбора мощности
Для спецтехники и части коммерческого транспорта особенно интересен статус PTO — Power Take-Off.
Он позволяет определить:
работает ли дополнительное оборудование.
Это может быть важно для:
самосвала;
автокрана;
коммунальной техники;
другой специализированной машины.
Тогда система мониторинга видит не только:
автомобиль стоял 2 часа,
но и:
автомобиль стоял 2 часа, из них 1 час 35 минут работало специализированное оборудование.
Такой контекст значительно меняет оценку простоя.
17. Данные водителя и тахографические состояния
В стандартизированных данных коммерческого транспорта могут быть доступны отдельные связанные с водителем состояния, особенно в европейской архитектуре FMS и интеграции с цифровым тахографом.
Например, официальный FMS-документ предусматривает состояния работы первого и второго водителя.
Но возможность получения таких параметров необходимо проверять отдельно для конкретного транспорта и оборудования.
Не стоит автоматически считать, что подключение к CAN предоставляет телематической системе полный доступ к тахографу.
Какие CAN-данные наиболее полезны автопарку
Технически доступных параметров может быть очень много.
Но бизнесу обычно не нужны сотни значений.
Для большинства грузовых парков наиболее полезны:
Параметр
Польза
Пробег
ТО и стоимость километра
Моточасы
эксплуатация и ТО
Скорость
безопасность
Обороты
режим работы двигателя
Расход топлива
экономика
Накопленный расход
расчёт расхода за период
Нагрузка двигателя
анализ эксплуатации
Температура
техническое состояние
Работа двигателя
холостой ход
Ошибки/состояния
технический контроль
Главный критерий выбора данных:
есть ли бизнес-действие, которое будет выполняться на основании этого параметра?
Если нет — ценность его постоянного сбора невелика.
Почему на двух одинаковых грузовиках CAN-данные могут отличаться
Это одна из главных причин, почему перед массовым внедрением нужен пилот.
Даже автомобили одной марки могут отличаться:
модельным годом;
двигателем;
электронными блоками;
комплектацией;
прошивкой;
установленным оборудованием.
Поэтому нельзя исходить из логики:
На одном Volvo параметр есть — значит он будет на любом Volvo.
Перед внедрением необходимо проверять конкретную группу техники.
Что такое SAE J1939
В грузовом и коммерческом транспорте широко используется семейство стандартов SAE J1939.
Оно определяет способ обмена сообщениями между электронными блоками коммерческой техники поверх CAN.
Для телематики J1939 особенно важен потому, что позволяет стандартизировать идентификацию многих эксплуатационных параметров.
Например:
скорость;
обороты;
нагрузку двигателя;
другие значения.
FMS во многом использует стандартизированные данные коммерческого транспорта, связанные с J1939.
Для пользователя AXENTA знать номера сообщений обычно не требуется.
Эта часть важна прежде всего интегратору и разработчику оборудования.
CAN и FMS — в чём разница
Коротко:
CAN
— сеть, по которой электронные блоки автомобиля обмениваются сообщениями.
FMS
— стандартизированный интерфейс коммерческого транспорта, через который внешняя система получает определённый набор этих данных.
То есть FMS не заменяет CAN.
Он упрощает получение части данных.
Для смешанного парка грузовиков разных производителей это особенно удобно.
Подробнее различия логично раскрывать в отдельном материале «CAN против FMS: в чём разница и что выбрать».
Почему для грузовика FMS часто удобнее прямого CAN
Представим парк:
Volvo;
Scania;
MAN;
Mercedes-Benz;
DAF.
При прямой работе с внутренними CAN-данными могут возникать различия между производителями.
Стандартизированный FMS-интерфейс позволяет получать унифицированный набор параметров.
Это упрощает:
внедрение;
масштабирование;
замену автомобилей;
аналитику смешанного парка.
Но есть компромисс:
FMS проще и стандартнее, но набор данных обычно ограничен стандартом.
Прямой CAN потенциально позволяет получить больше специфических параметров, но требует более глубокой интеграции.
AXENTA уже отдельно разбирает это различие в материале про CAN и FMS.
Как данные CAN попадают в AXENTA
Типовая цепочка выглядит так:
1. Автомобиль формирует данные
Электронные блоки передают сообщения.
2. Терминал получает CAN/FMS
Телематическое устройство считывает необходимые параметры.
3. Терминал объединяет данные
Например:
GPS + CAN + ДУТ.
4. Информация передаётся на сервер
Через мобильную сеть.
5. AXENTA получает сообщения
После обработки параметры становятся доступны системе мониторинга.
6. Пользователь получает не просто число, а аналитику
Например:
CAN
двигатель работает
GPS
скорость = 0
время
48 минут
↓
длительный холостой ход.
Главная ценность появляется именно на последнем этапе.
Практический пример: рейс магистрального тягача
Представим грузовик, который выполнил рейс 1 100 км.
Из GPS получили:
маршрут;
координаты;
скорость;
стоянки.
Из CAN/FMS:
пробег;
моточасы;
обороты;
расход топлива;
нагрузку двигателя.
Из ДУТ:
фактический уровень;
заправку;
остаток.
Теперь система может показать не просто:
грузовик проехал 1 100 км.
А:
за рейс автомобиль прошёл 1 100 км, двигатель работал 19,4 часа, часть времени приходилась на холостой ход, расчётный расход составил X литров, произведена одна заправка, а фактический остаток по ДУТ составляет Y литров.
Это уже полноценная эксплуатационная картина.
Какие KPI можно построить на CAN
Из CAN/FMS-данных можно формировать показатели:
расход топлива на 100 км
моточасы
доля холостого хода
время двигателя под нагрузкой
пробег
эксплуатационные отклонения
интервалы ТО.
В сочетании с GPS:
CAN + GPS
позволяет связать эксплуатационный параметр с:
маршрутом;
местом;
временем;
стоянкой;
геозоной.
Почему CAN особенно полезен вместе с GPS
Представим событие:
расход вырос.
Без контекста непонятно почему.
Добавляем GPS:
маршрут;
скорость;
географию.
Добавляем CAN:
нагрузку двигателя;
обороты;
моточасы.
Теперь можно увидеть, что автомобиль:
ехал по тяжёлому участку маршрута с высокой нагрузкой.
Или наоборот:
расход значительно выше обычного при сопоставимых условиях.
Так данные становятся инструментом анализа, а не просто числом в отчёте.
Почему CAN полезно объединять с ДУТ
Ещё более сильная комбинация:
GPS + CAN/FMS + ДУТ.
CAN показывает:
сколько топлива, по расчётам электроники, использует двигатель.
ДУТ:
что происходит с фактическим уровнем в баке.
GPS:
где произошло событие.
Например:
ДУТ
показывает резкое снижение уровня
CAN
двигатель выключен
GPS
автомобиль находится на стоянке
↓
событие требует проверки.
Один источник данных не даёт такого контекста.
Может ли CAN полностью заменить ДУТ
Иногда для задачи контроля расхода отдельный датчик действительно может не требоваться.
Например, если компании нужен:
средний расход;
эксплуатационная аналитика;
сравнение автомобилей.
И штатные CAN/FMS-данные достаточно качественные.
Но если цель:
контролировать фактический уровень;
видеть заправки;
анализировать возможные сливы;
работать с двумя баками,
ДУТ часто остаётся более подходящим источником.
Поэтому правильный вопрос:
Не «CAN или ДУТ — что лучше?»
А:
Какой параметр необходимо измерять?
Как проверить доступные CAN-данные до массового внедрения
Для крупного автопарка лучше действовать поэтапно.
Шаг 1. Составить перечень техники
Марка, модель, год, двигатель.
Шаг 2. Определить необходимые данные
Например:
пробег;
моточасы;
расход;
обороты;
температура.
Шаг 3. Проверить интерфейс
CAN/FMS и доступность параметров.
Шаг 4. Подключить тестовый автомобиль
Не сразу весь парк.
Шаг 5. Сопоставить значения
С приборной панелью и контрольными данными.
Шаг 6. Зафиксировать рабочую конфигурацию
И только потом масштабировать.
Это значительно безопаснее, чем сначала оснастить 100 автомобилей, а потом обнаружить, что ключевой параметр на части техники недоступен.
Что обязательно указать в техническом задании
Плохое требование:
Подключить CAN.
Хорошее:
Обеспечить получение следующих параметров: пробег, моточасы, обороты двигателя, расход топлива и температура охлаждающей жидкости. Доступность параметров должна быть подтверждена на пилотном автомобиле до массового внедрения.
Таким образом заказчик принимает не физическое наличие провода CAN, а результат.
Типичные ошибки при работе с CAN
Ошибка №1. «CAN есть — значит доступны все параметры»
Нет.
Ошибка №2. Не проверить конкретную модель автомобиля
Набор данных может различаться.
Ошибка №3. Использовать любой CAN-параметр как абсолютно точный эталон
Нужно понимать происхождение и назначение значения.
Ошибка №4. Считать CAN-уровень топлива полным аналогом ДУТ
Не во всех автомобилях он подходит для этой задачи.
Ошибка №5. Собирать сотни параметров без цели
Больше данных не равно больше пользы.
Ошибка №6. Игнорировать FMS
Для грузового транспорта стандартизированный интерфейс может значительно упростить проект.
Какие CAN-параметры выбирать в первую очередь
Если задача — создать практическую систему мониторинга, начинать я бы рекомендовал со следующего набора:
Приоритет
Параметр
1
Пробег
2
Моточасы
3
Расход топлива
4
Обороты
5
Работа двигателя
6
Температура
7
Нагрузка двигателя
8
Диагностические состояния
Затем добавлять дополнительные данные только под конкретную бизнес-задачу.
CAN-данные для разных сотрудников
Руководителю
Нужны преимущественно:
расход;
эксплуатационные KPI;
отклонения.
Механику
пробег;
моточасы;
температура;
диагностика.
Специалисту по ГСМ
расход;
суммарное потребление;
сопоставление с ДУТ.
Диспетчеру
Большинство сырых CAN-параметров вообще не нужны.
Ему полезнее:
события;
уведомления;
понятные статусы.
Это ещё один аргумент против вывода сотен параметров просто потому, что они доступны.
Главный вывод
CAN-шина позволяет системе мониторинга увидеть значительно больше, чем просто положение грузового автомобиля на карте.
GPS/ГЛОНАСС сообщает:
где находится автомобиль.
CAN/FMS помогает понять:
как он работает.
Через автомобильную электронику система может получать:
Но максимальную ценность CAN получает не как самостоятельный источник.
А в комбинации:
GPS/ГЛОНАСС + CAN/FMS + ДУТ + AXENTA.
Тогда система способна связать:
место
время
движение
состояние двигателя
расход
фактическое топливо.
Именно это превращает CAN-данные из технических сообщений автомобиля в инструмент управления грузовым автопарком.
При проектировании [системы мониторинга грузового транспорта] главный принцип простой:
сначала определить, какие решения должен принимать бизнес, затем выбрать необходимые CAN-параметры и только после этого проектировать подключение.
Не количество получаемых данных определяет качество мониторинга.
А то, насколько эти данные помогают принимать решения.
Часто задаваемые вопросы
Что такое CAN-шина грузового автомобиля?
Это цифровая сеть, через которую электронные блоки автомобиля обмениваются информацией.
Можно ли подключить GPS-трекер к CAN?
Да, если терминал поддерживает соответствующий интерфейс и подключение совместимо с конкретным автомобилем.
Какие данные можно получить через CAN?
В зависимости от машины — скорость, пробег, обороты, моточасы, расход топлива, температуру, нагрузку двигателя, отдельные диагностические и другие эксплуатационные параметры.
Можно ли получить расход топлива через CAN?
Да, на многих современных грузовых автомобилях доступны рассчитанные электроникой показатели расхода топлива.
Можно ли видеть уровень топлива?
Иногда да, но наличие и качество этого параметра необходимо проверять для конкретного автомобиля.
Заменяет ли CAN датчик уровня топлива?
Не всегда. CAN хорошо подходит для данных о работе двигателя и расходе, а ДУТ — для фактического уровня топлива, заправок и возможных сливов.
CAN и FMS — одно и то же?
Нет. CAN — автомобильная цифровая сеть. FMS — стандартизированный интерфейс коммерческого транспорта для доступа к определённому набору данных.
Что лучше для грузовика — CAN или FMS?
Если доступен необходимый набор параметров через FMS, стандартизированный интерфейс часто удобнее. Если необходимы специфические данные, может потребоваться прямой CAN.
Можно ли получать ошибки двигателя?
Некоторые диагностические параметры могут быть доступны, но CAN-телематика не следует автоматически считать заменой профессионального диагностического оборудования.
Есть ли CAN на старых грузовиках?
Зависит от возраста и модели автомобиля. Перед проектированием системы необходимо проверять конкретную технику.
Можно ли подключить CAN ко всему автопарку одинаково?
Для смешанного парка — не всегда. Именно поэтому используются FMS, проверенные схемы подключения и пилотные автомобили.
Произведена на основании поручения Министерства цифрового развития, связи и массовых коммуникаций Российской Федерации от 14.12.2023 по протоколу заседания экспертного совета от 06.12.2023 №808пр.