Мониторинг грузовых автомобилей
13 октября 2026
|19 мин. чтения
|85 просмотров
Как проверить качество телематических данных грузового автомобиля

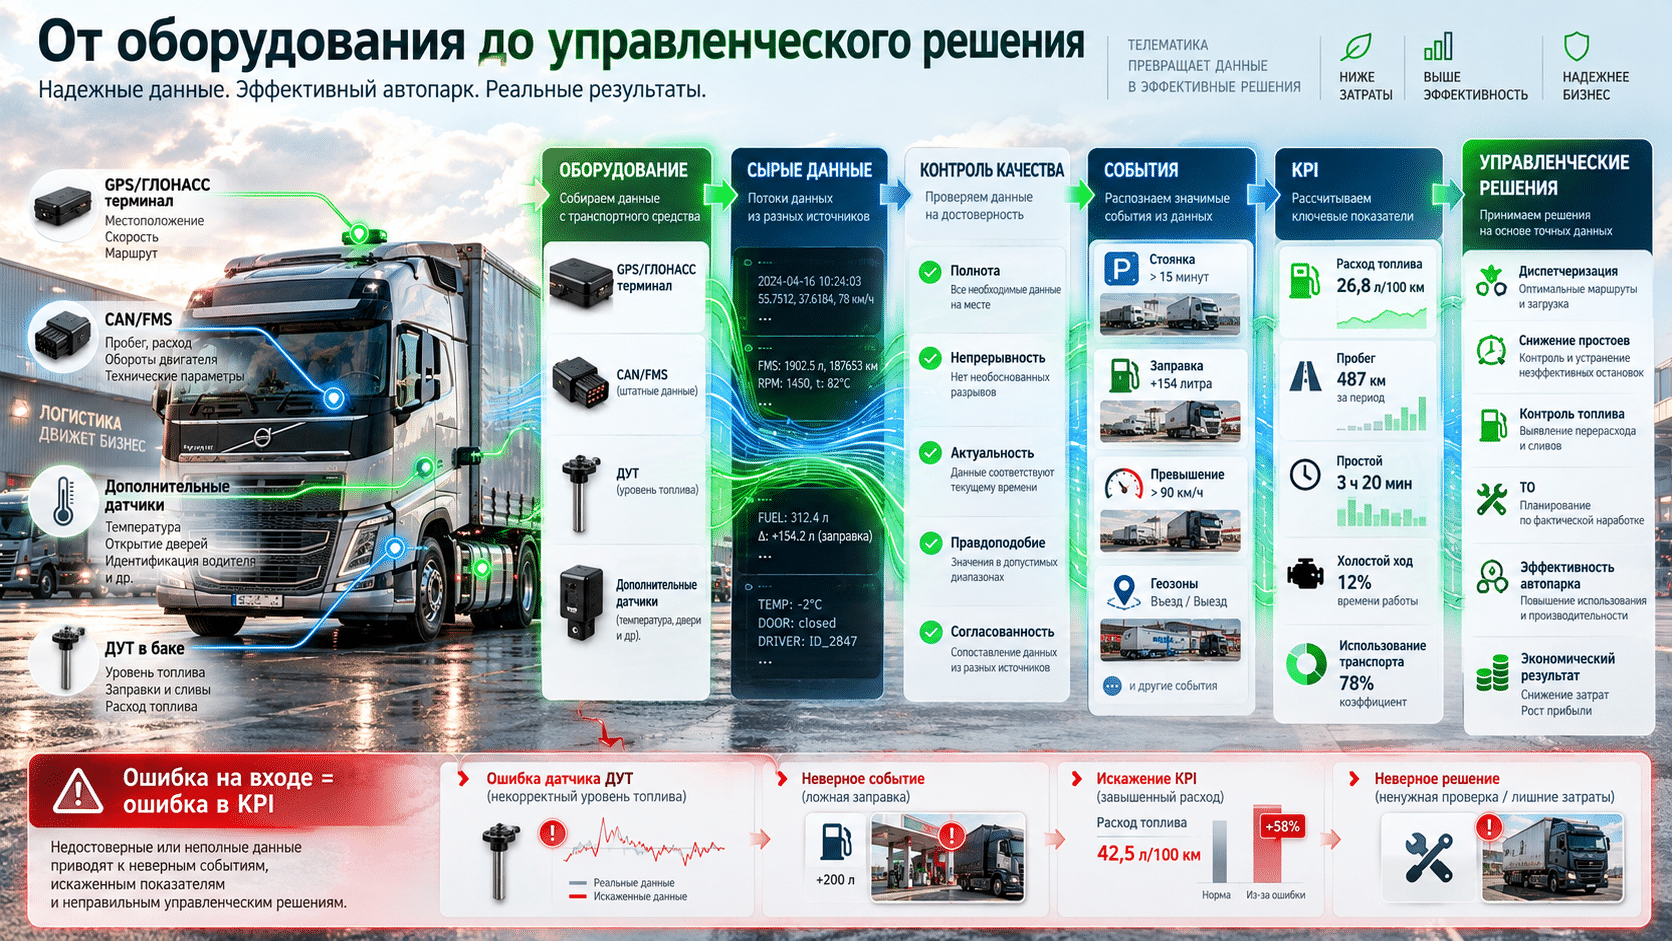
Можно установить на грузовик GPS/ГЛОНАСС-терминал, подключить CAN/FMS, два ДУТ, датчики температуры и настроить десятки отчётов.
Но если исходные данные содержат пропуски, скачки, неверные значения или приходят с неправильным временем, красивые отчёты не сделают их правильными.
Это один из главных принципов транспортной аналитики:
качество KPI не может быть выше качества исходной телеметрии.
Если GPS периодически «переносит» автомобиль на несколько километров, искажается пробег.
Если CAN передаёт неверные моточасы, неправильно рассчитываются сервисные интервалы.
Если ДУТ плохо тарирован, система может находить заправки и сливы там, где их не было.
Если разные источники данных рассинхронизированы по времени, даже каждое отдельное значение может быть правильным, но общая картина события получится ошибочной.
Поэтому перед тем как строить KPI, автоматические уведомления и управленческую аналитику, необходимо проверить качество телематических данных.
Разберём, как это делать на грузовом автомобиле.
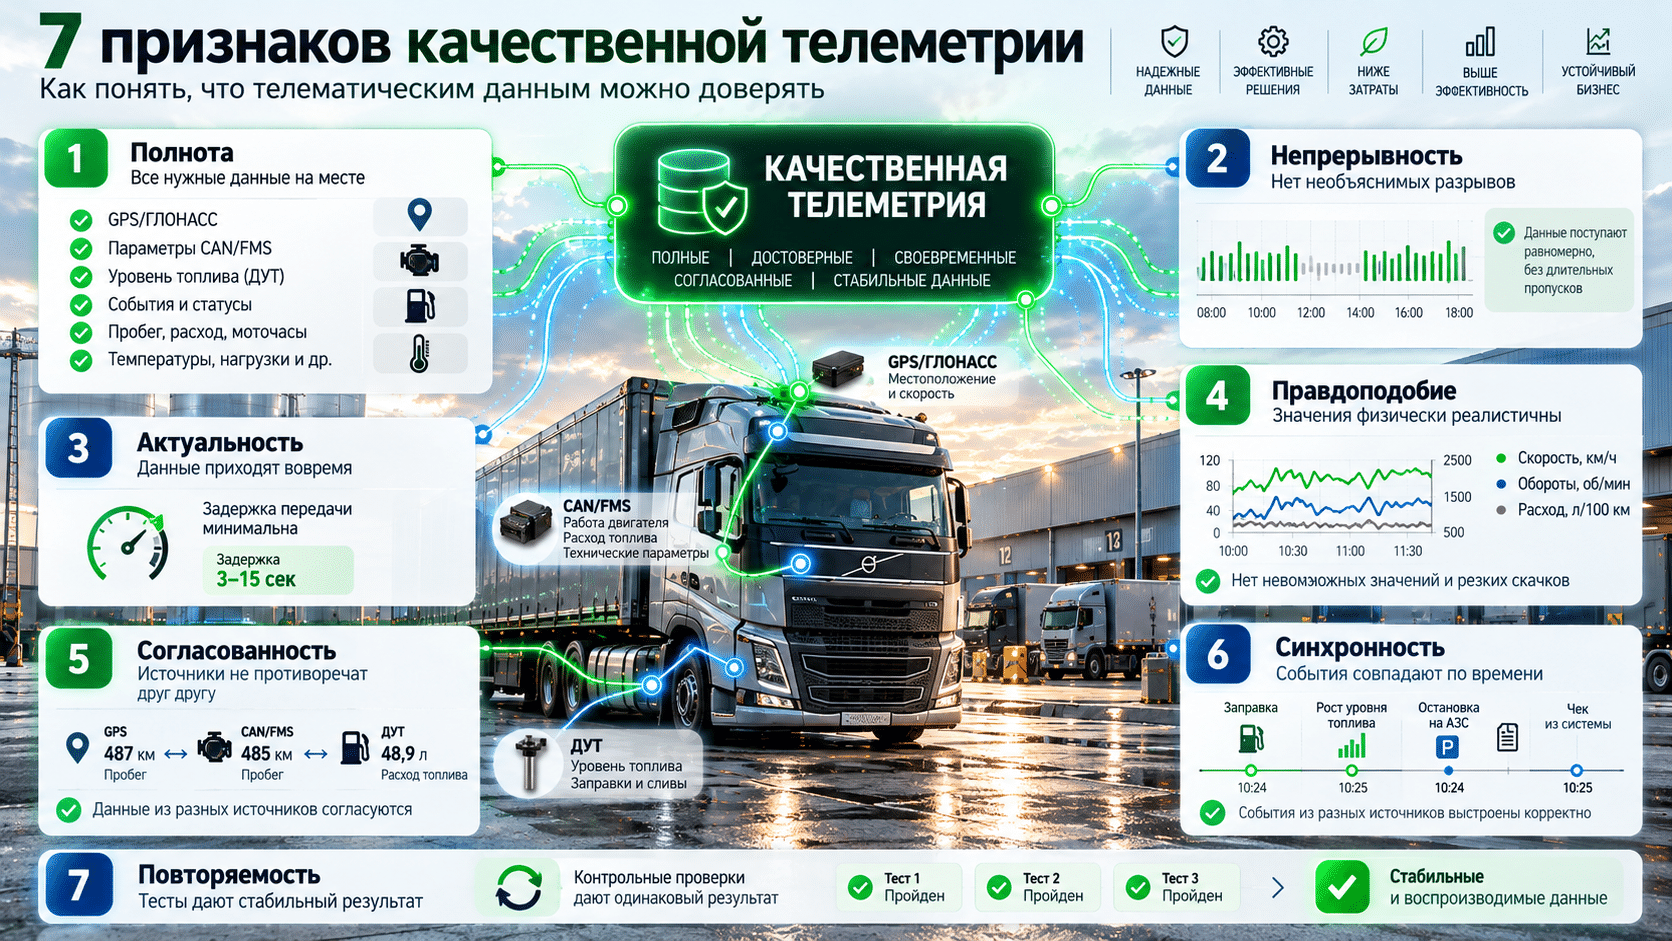
Что такое качественные телематические данные
Качественная телеметрия — это не просто данные, которые «приходят в систему».
У них должно быть несколько свойств.
Полнота
Все необходимые параметры поступают.
Например, если по техническому заданию нужны:
- координаты;
- пробег;
- моточасы;
- расход топлива;
- два ДУТ,
в системе должны присутствовать все эти параметры.
Непрерывность
В данных нет необъяснимых длинных разрывов.
Например:
10:00 — есть данные
10:01 — есть
10:02 — есть
…
12:45 — есть.
Если между 10:15 и 12:00 ничего нет, необходимо понять причину.
Актуальность
Информация поступает с приемлемой задержкой.
Точка с координатами автомобиля может быть абсолютно правильной, но если она относится к состоянию двухчасовой давности, использовать её как текущее положение нельзя.
Правдоподобие
Значения физически возможны.
Например:
- грузовик не может мгновенно переместиться на 150 км;
- бак не может за одну секунду увеличить объём выше своей физической вместимости;
- моточасы не должны идти назад.
Согласованность
Разные параметры не противоречат друг другу без объяснимой причины.
Например:
GPS: скорость 85 км/ч
и одновременно:
CAN: скорость 0 км/ч
на протяжении двадцати минут.
Это повод проверить конфигурацию.
Синхронность
Все источники относятся примерно к одному и тому же времени.
Особенно важно при расследовании событий:
GPS + CAN/FMS + ДУТ + двери + температура.
Повторяемость
При одинаковых условиях система должна вести себя одинаково.
Если две контрольные заправки по 200 литров определяются как:
198 л
и
117 л,
качество топливных данных требует проверки.
Почему качество данных нужно проверять до KPI
Представим, что компания рассчитывает расход топлива:
топливо / пробег × 100.
Если топливо определено правильно, но GPS-пробег завышен на 10%, итоговый расход будет занижен.
И наоборот.
Другой пример:
система считает холостой ход по условию:
скорость = 0 + двигатель работает.
Если статус двигателя периодически «зависает» во включённом состоянии, система начнёт начислять холостой ход даже после выключения двигателя.
То есть ошибка исходного параметра автоматически превращается в ошибку KPI.
Поэтому правильная последовательность:
оборудование
↓
сырые данные
↓
контроль качества
↓
события
↓
KPI
↓
управленческие решения.
А не наоборот.
Какие данные грузового автомобиля нужно проверять
Для типичного проекта грузового мониторинга я бы разделил контроль на семь групп.
Группа | Что проверяем |
|---|---|
GPS/ГЛОНАСС | координаты, скорость, трек |
Связь | интервалы сообщений, GSM, архив |
Время | временные метки, порядок сообщений |
CAN/FMS | пробег, моточасы, двигатель, расход |
ДУТ | уровень, тарировку, заправки, снижение |
Дополнительные датчики | двери, температура, зажигание |
Согласованность | GPS + CAN + ДУТ + события |
Последний пункт особенно важен.
Отдельные источники могут выглядеть нормально, но противоречить друг другу.
1. Проверка GPS/ГЛОНАСС
Начинать логично с навигации.
Потому что координаты участвуют практически во всей аналитике:
- пробег;
- маршруты;
- геозоны;
- стоянки;
- скорость;
- прибытие к клиенту.
Проверьте трек визуально
Возьмите реальный рейс.
Например:
Москва → Нижний Новгород.
Откройте маршрут и внимательно посмотрите:
- проходит ли линия по дорогам;
- нет ли прыжков;
- нет ли прямых линий между далёкими точками;
- нет ли «петель» на стоянках;
- соответствует ли начало рейса фактической базе;
- соответствует ли окончание реальной точке назначения.
Хороший трек должен выглядеть логично даже без сложной аналитики.
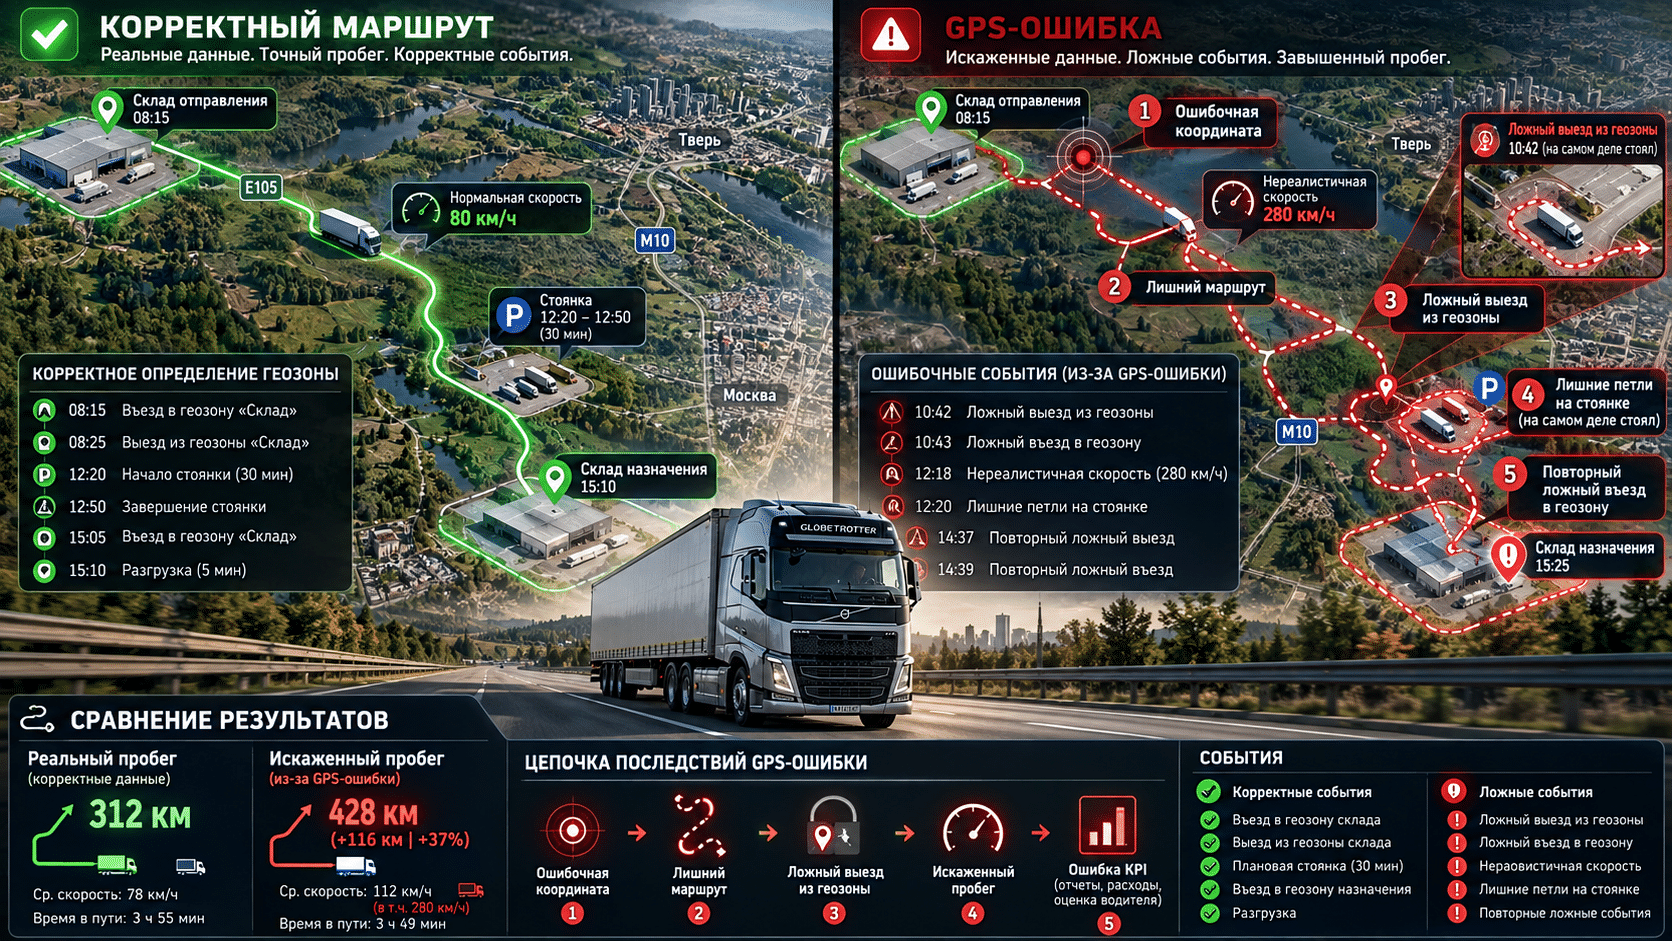
Что такое GPS-скачок
Допустим:
14:22
автомобиль находится на трассе.
14:23
координата внезапно появляется в 8 км от дороги.
14:24
снова возвращается на маршрут.
Физически грузовик не мог выполнить такое перемещение.
Это аномальная координата.
Если не фильтровать подобные точки, система может:
- увеличить пробег;
- создать ложный выезд из геозоны;
- зарегистрировать превышение скорости;
- исказить маршрут.
Поэтому при проверке качества нужно анализировать не только наличие GPS, но и геометрическую правдоподобность трека.
Проверка скорости GPS
Особенно полезно посмотреть экстремальные значения.
Например, если магистральный тягач на обычном рейсе внезапно показывает:
280 км/ч,
это почти наверняка ошибка данных.
Не нужно сразу задавать универсальный максимальный порог для любой техники.
Но значения должны проходить проверку здравым смыслом и типом транспортного средства.
Полезный принцип:
любое физически маловероятное значение должно попадать в диагностику данных, а не автоматически в KPI водителя.
Проверка стоянок
Выберите несколько стоянок, которые можно подтвердить фактически.
Например:
- база;
- АЗС;
- склад;
- клиент.
Сопоставьте:
когда автомобиль реально приехал
с
когда система зафиксировала начало стоянки.
И аналогично выезд.
Так проверяется:
- чувствительность алгоритма движения;
- минимальная скорость;
- минимальная продолжительность;
- качество координат.
GPS-дрейф на стоянке
Стоящий автомобиль не всегда отображается одной идеально неподвижной точкой.
Координаты могут немного изменяться.
В результате без фильтрации система способна нарисовать маленький хаотичный трек вокруг реального места стоянки.
Это называется дрейфом координат.
Если он обрабатывается неправильно, появляются:
- ложный пробег;
- короткие движения;
- разрывы стоянок.
Поэтому на тестовой стоянке полезно проверить:
какой пробег система начислила автомобилю, который несколько часов фактически не двигался?
2. Проверка интервала сообщений
Даже идеальные координаты не помогут, если сообщения приходят слишком редко.
Представим два терминала.
Терминал А
Передаёт движение достаточно подробно.
Маршрут получается плавным.
Терминал Б
Отправляет точку редко.
Получаем:
точка А → длинная прямая → точка Б.
Если автомобиль между ними двигался по сложной дорожной сети, реальный маршрут восстанавливается хуже.
Поэтому интервал должен соответствовать задаче.
Но слишком частая передача тоже не всегда нужна: она увеличивает объём сообщений и нагрузку на канал.
Правильная настройка зависит от:
- типа транспорта;
- маршрутов;
- требуемой детализации;
- стоимости связи;
- возможностей терминала.
Как проверить интервалы
Возьмите час движения.
Посмотрите последовательность сообщений:
10:00:00
10:00:30
10:01:00
10:01:31
…
Если внезапно:
10:15
↓
10:47
необходимо понять, что произошло.
Возможные причины:
- GSM;
- питание;
- терминал;
- настройка;
- сервер;
- отсутствие движения — если режим передачи зависит от состояния автомобиля.
3. Проверка поведения без GSM
Это обязательный тест для магистрального транспорта.
GPS/ГЛОНАСС и мобильная связь выполняют разные функции.
Навигационный модуль может продолжать определять координаты, пока GSM недоступен.
Если терминал поддерживает локальную память, он сохраняет сообщения и после восстановления сети передаёт архив.
Это нужно проверить практически.
Тест
Шаг 1
Убедиться, что автомобиль передаёт данные.
Шаг 2
Создать контролируемый период отсутствия передачи.
Шаг 3
Продолжить движение.
Шаг 4
Восстановить связь.
Шаг 5
Проверить, появился ли пропущенный участок маршрута.
Шаг 6
Проверить дополнительные данные:
- CAN/FMS;
- ДУТ;
- зажигание.
Главное — убедиться, что после восстановления GSM приходит именно история с правильным временем, а не просто новая текущая точка.
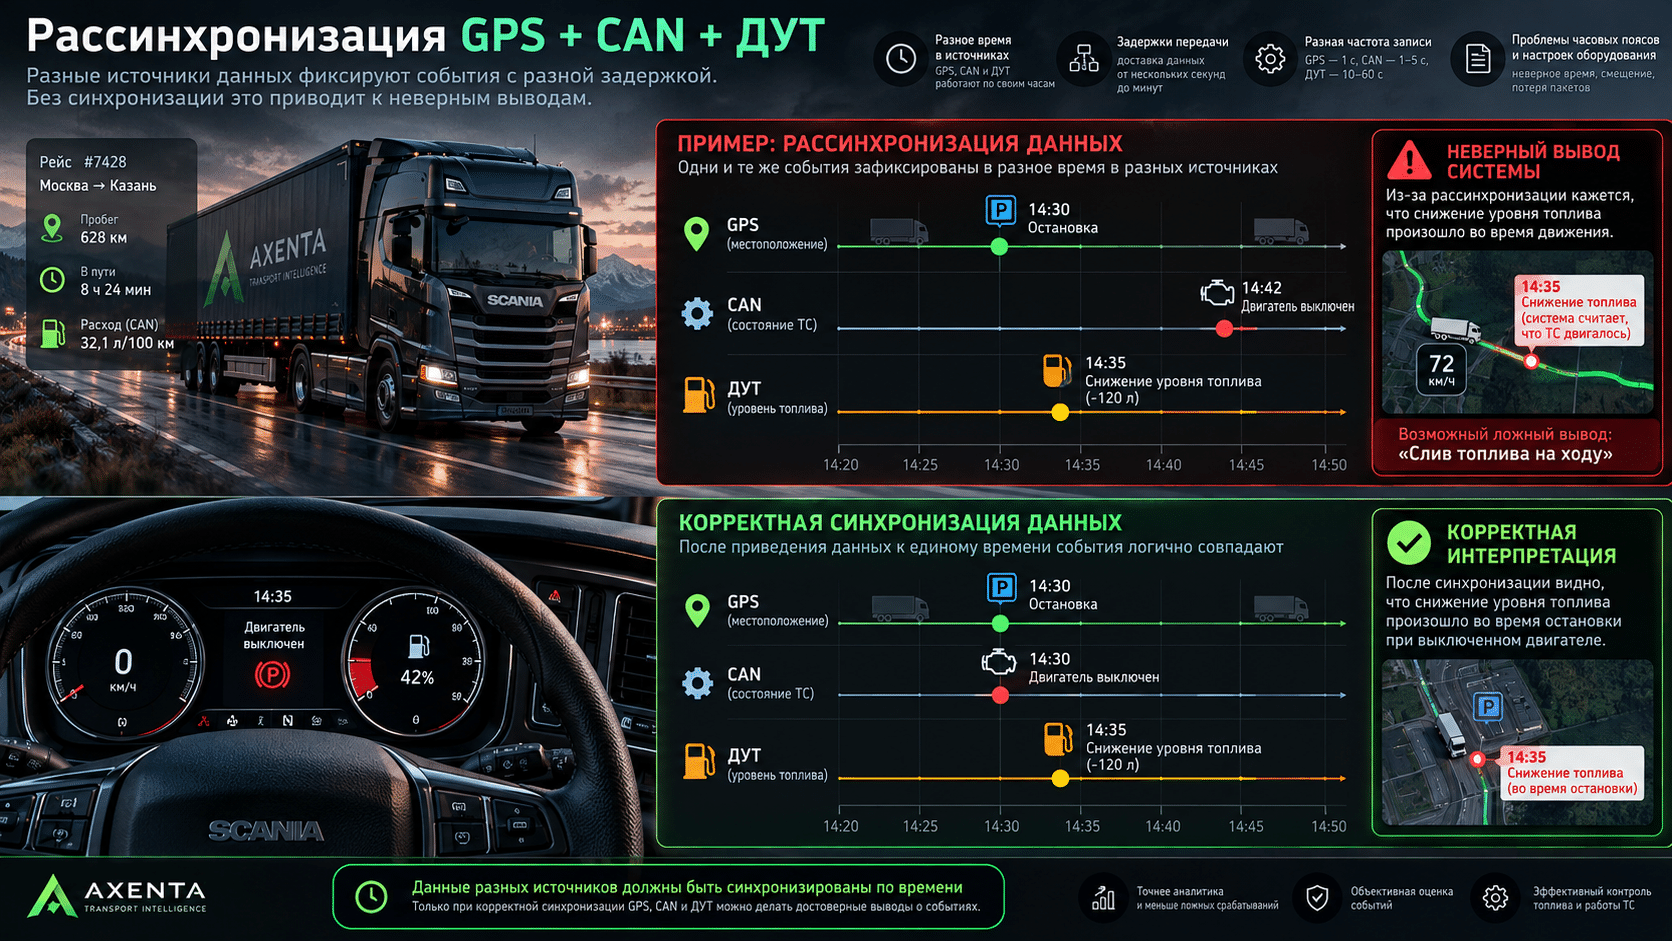
4. Проверка временных меток
Один из наиболее недооценённых параметров качества.
Представим:
ДУТ сообщает:
резкое снижение в 14:30.
GPS сообщает:
автомобиль остановился в 14:42.
Если между источниками есть систематическое смещение времени, аналитика может сделать вывод:
снижение произошло во время движения.
Хотя фактически оно было на стоянке.
Поэтому нужно проверять:
- временную зону;
- UTC/локальное время;
- время терминала;
- серверное время;
- порядок архивных сообщений.
Почему время особенно важно при нескольких датчиках
Пусть в одном автомобиле работают:
- GPS;
- CAN;
- ДУТ;
- датчик двери;
- температура.
Событие:
дверь открылась → температура выросла → автомобиль выехал.
Если временные шкалы синхронизированы, причинная связь очевидна.
Если нет, история может выглядеть так:
температура выросла
↓
машина уехала
↓
дверь открылась.
Хотя физически события происходили в другом порядке.
5. Проверка пробега
Пробег является основой огромного количества KPI.
Поэтому его нужно проверять отдельно.
В системе может существовать:
GPS-пробег
и
пробег из CAN/FMS.
Небольшие различия возможны из-за разных методов расчёта.
Главное — понимать их величину и стабильность.
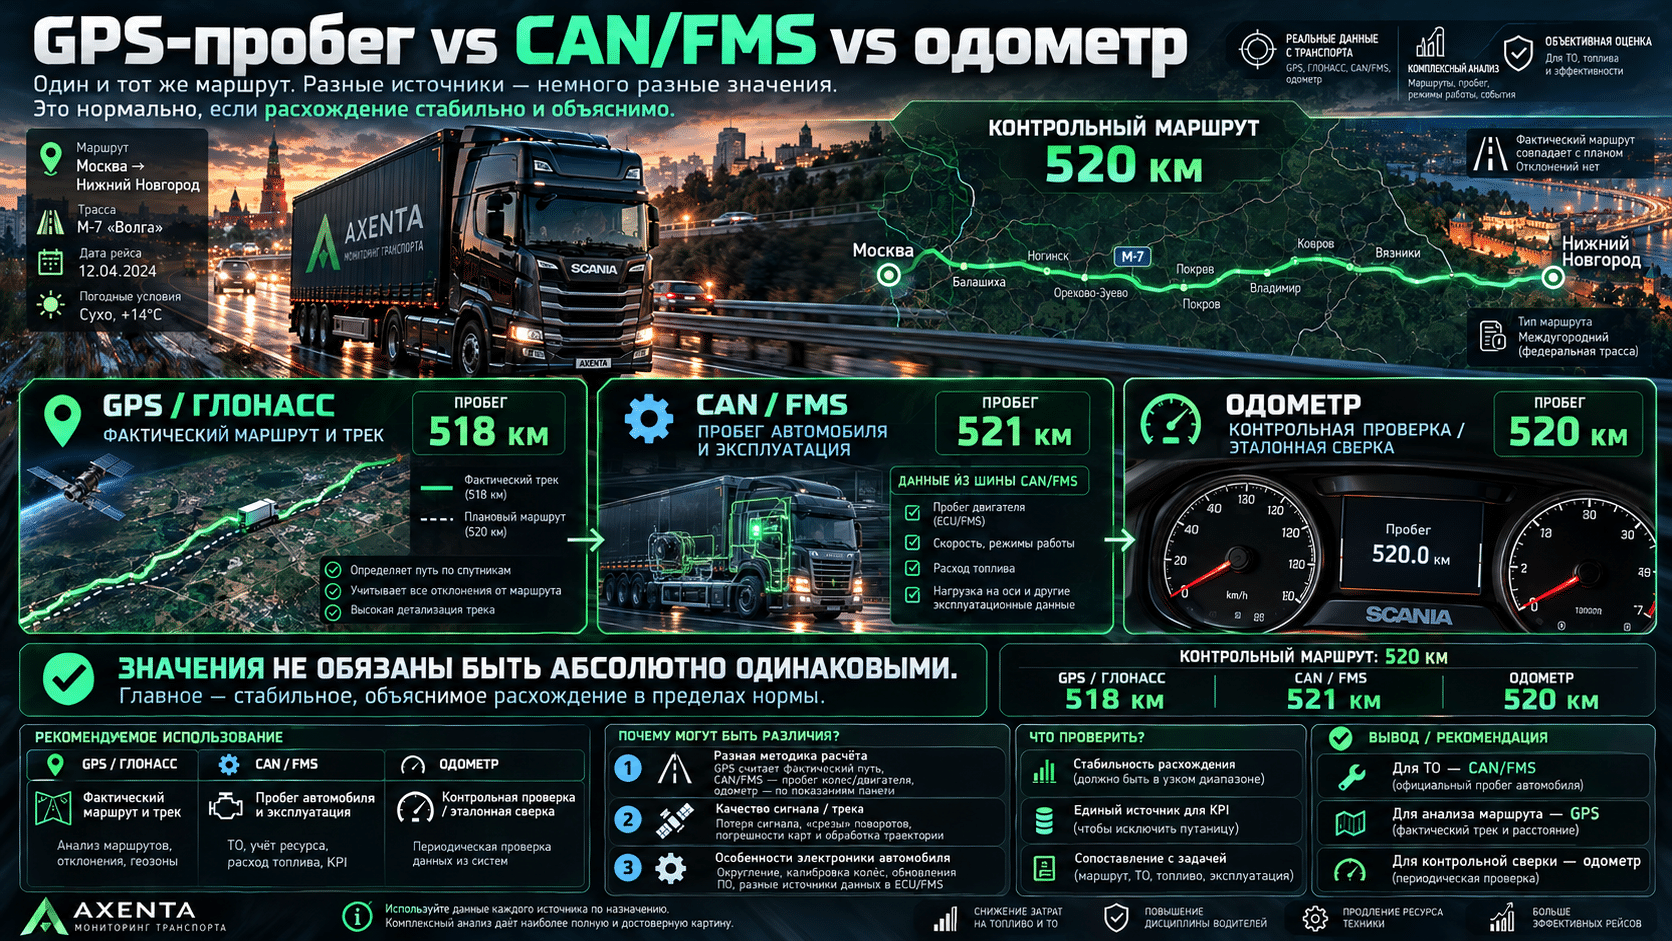
Как проверить пробег
Выберите контрольный маршрут.
Например:
фактический одометр:
100 000 км → 100 520 км.
То есть автомобиль прошёл:
520 км.
Сравните:
GPS
например:
518 км.
FMS/CAN
521 км.
Такое сравнение уже позволяет оценить поведение источников.
Не нужно стремиться к математически идеальному совпадению каждого километра.
Важно, чтобы ошибка была:
- понятной;
- стабильной;
- приемлемой для конкретного бизнес-процесса.
Какой пробег использовать в KPI
Это нужно решить заранее.
Например:
Для технического обслуживания
можно использовать пробег автомобиля из FMS/CAN.
Для анализа фактического маршрута
GPS-пробег.
Для стоимости километра
необходимо выбрать один утверждённый источник для всей компании.
Главная ошибка:
в одном отчёте использовать GPS-пробег, в другом CAN, а затем напрямую сравнивать результаты.
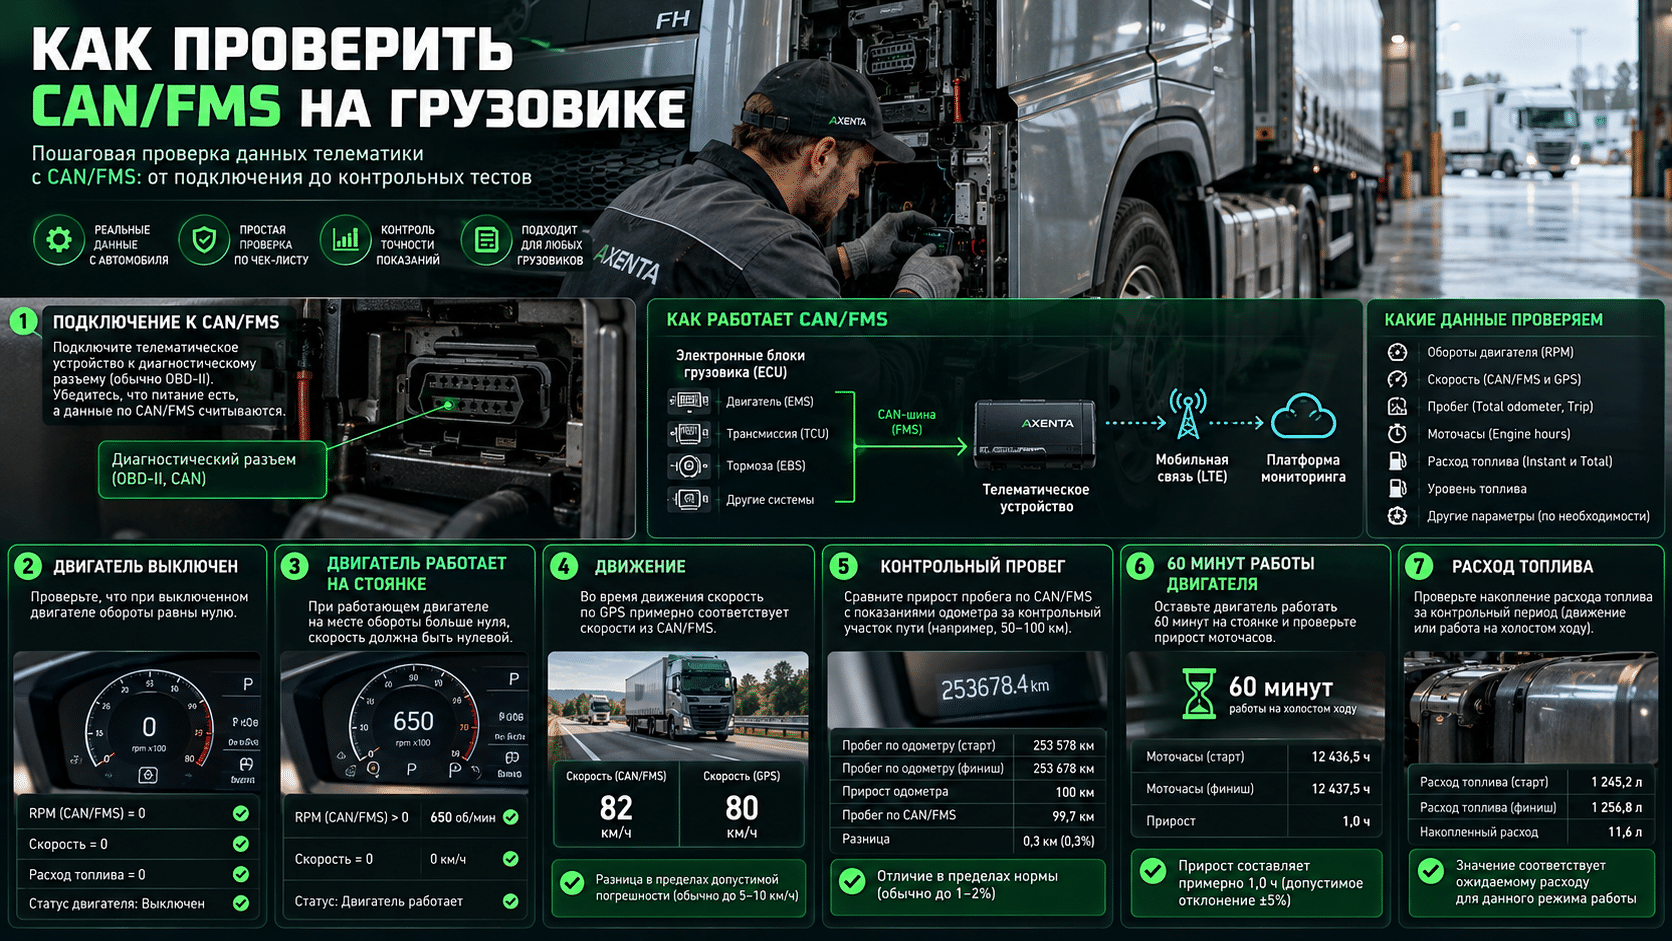
6. Проверка CAN/FMS
После навигации переходим к автомобильным данным.
В зависимости от техники система может получать:
- скорость;
- пробег;
- обороты;
- моточасы;
- расход;
- температуру;
- нагрузку;
- другие параметры.
Главное правило:
наличие параметра в системе ещё не означает, что его значение корректно.
Что проверить по CAN/FMS
Обороты двигателя
Сравните показания:
- на холостом ходу;
- при повышении оборотов;
- при выключенном двигателе.
Когда мотор выключен, параметр не должен продолжать показывать рабочие обороты.
Скорость
Сопоставьте CAN/FMS и GPS.
Они могут немного отличаться.
Но если один источник показывает:
80 км/ч
а второй:
0
в течение длительного движения — есть проблема.
Пробег
Сравнить с приборной панелью.
Моточасы
Провести контрольный тест.
Например:
двигатель работает ровно:
60 минут.
Проверить изменение параметра.
Расход топлива
Сравнивать лучше не отдельное мгновенное значение, а накопление за достаточно длинный контрольный период.
Почему CAN-параметр может быть неправильным
Причина необязательно находится в самой платформе.
Возможны:
- неправильно определённый параметр;
- особенности производителя;
- другая единица измерения;
- другая версия автомобиля;
- неправильное масштабирование;
- особенности терминала;
- неподдерживаемая конфигурация.
Поэтому для новой модели техники лучше сначала проводить пилот.
7. Проверка моточасов
Моточасы кажутся простым параметром.
Но ошибки здесь особенно неприятны, потому что на них могут строиться:
- ТО;
- межсервисные интервалы;
- KPI холостого хода.
Проверьте три сценария.
Двигатель выключен
Моточасы не увеличиваются.
Двигатель работает на стоянке
Увеличиваются.
Автомобиль движется
Увеличиваются.
Если один из сценариев нарушается, рассчитывать техническое обслуживание по этим данным рано.
8. Проверка ДУТ
Топливо — одна из наиболее чувствительных областей телематики.
Качество данных зависит не только от самого датчика.
Также важны:
- монтаж;
- место установки;
- электрическое подключение;
- тарировка;
- фильтрация;
- конфигурация бака.
Поэтому проверка ДУТ обязательно проводится практическими событиями.
Проверка текущего уровня
Нельзя ограничиваться тем, что график «выглядит красиво».
Проведите контрольное измерение.
Например:
после известной заправки и при стабильном положении автомобиля сравнить:
- ожидаемый остаток;
- показание системы.
Одна контрольная точка ещё не доказывает качество всей шкалы, но позволяет выявить грубую ошибку.
Проверка тарировки
ДУТ измеряет физический уровень, а система переводит его в литры по тарировочной таблице.
Если таблица неверная, литры будут неверными даже при идеально работающем датчике.
Особенно важно проверить несколько диапазонов:
- почти пустой бак;
- примерно 25%;
- 50%;
- 75%;
- почти полный.
Почему?
Потому что бак редко имеет идеальную прямоугольную геометрию.
Ошибка может быть минимальной в середине и большой у края диапазона.
Контрольная заправка
Один из лучших тестов.
Например:
по колонке АЗС:
200 литров.
Система определила увеличение:
около 200 литров.
Если различие систематически большое, необходимо проверять:
- тарировку;
- фильтрацию;
- момент измерения;
- условия стоянки;
- оба бака — если их несколько.
Важно проводить не одну, а несколько контрольных заправок.
Проверка резкого снижения уровня
Необязательно специально сливать большой объём топлива.
Для тестового сценария интегратор может использовать безопасную контролируемую процедуру, соответствующую правилам эксплуатации.
Задача:
- увидеть изменение;
- проверить временную метку;
- координату;
- состояние двигателя;
- классификацию события.
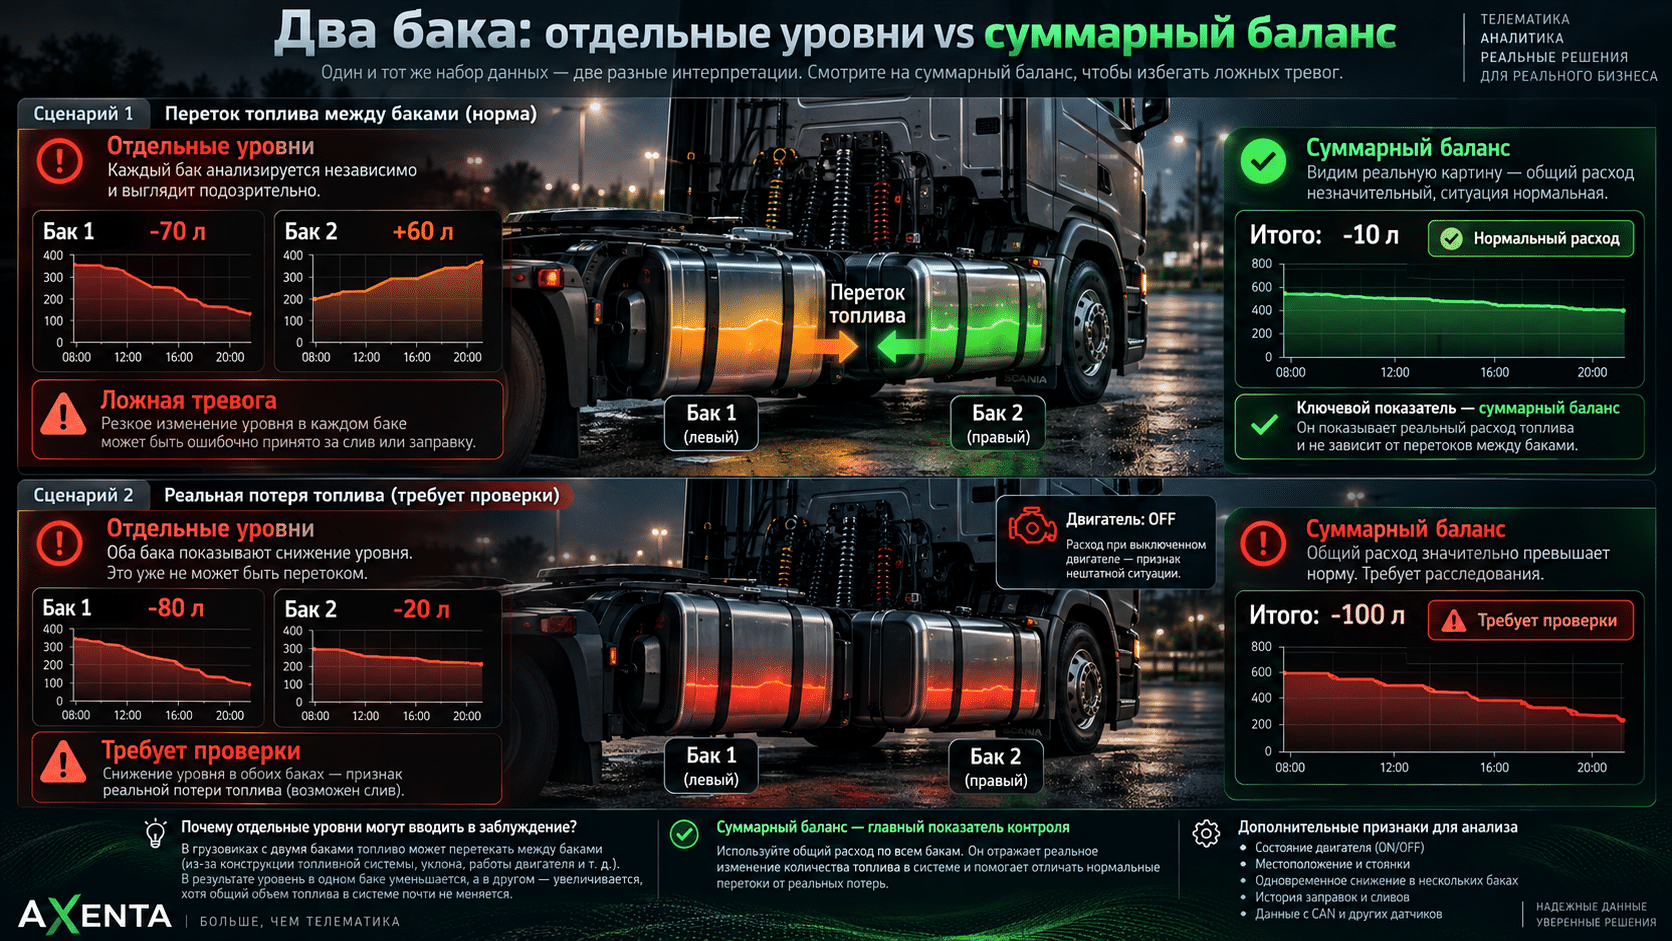
9. Два бака: проверяем не только каждый ДУТ, но и сумму
На магистральном тягаче с двумя баками отдельные графики могут вводить в заблуждение из-за перетока.
Например:
Бак №1
−70 л
Бак №2
+60 л
Суммарно
−10 л.
Если система анализирует первый датчик изолированно, может появиться ложное событие.
Поэтому для двухбаковой техники необходимо проверить:
- ДУТ №1;
- ДУТ №2;
- тарировку каждого;
- суммарный остаток;
- поведение при перетоке;
- заправку одного бака;
- заправку двух баков.
Главный контрольный график для топливного баланса:
бак №1 + бак №2.
10. Проверка уровня топлива против CAN/FMS
Если доступны оба источника, их не нужно заставлять показывать одинаковые цифры.
Они измеряют разные вещи.
CAN/FMS показывает данные, сформированные электроникой автомобиля.
ДУТ — фактический уровень внутри бака.
Но на достаточно длинном периоде они должны давать логичную общую картину.
Например:
ДУТ
изменение общего топлива за рейс:
−310 л.
CAN/FMS
расход двигателя:
302 л.
Разница:
8 л.
Главное — наблюдать:
- величину расхождения;
- стабильность;
- повторяемость.
Если сегодня источники отличаются на 2%, завтра на 20%, а послезавтра в другую сторону на 15%, необходима диагностика.
11. Проверка зажигания и статуса двигателя
Для многих KPI этот параметр критичен.
Он участвует в:
- холостом ходе;
- моточасах;
- стоянках;
- событиях эксплуатации.
Проведите простую матрицу.
Сценарий | Состояние |
|---|---|
Ключ выключен | OFF |
Зажигание включено | ON |
Двигатель запущен | корректный статус |
Двигатель выключен после поездки | возвращается в OFF |
Особенно обратите внимание на «зависание» состояния после выключения двигателя.
12. Проверка геозон
Геозона зависит прежде всего от качества GPS.
Но сама конфигурация тоже может создавать ошибки.
Например, зона склада нарисована слишком маленькой.
Грузовик физически находится на территории, но GPS периодически показывает его возле границы.
Получаем:
въезд → выезд → въезд → выезд
несколько раз за час.
Поэтому тестировать нужно не только саму геозону, но и её реальную работу.
Проверьте:
- въезд;
- выезд;
- стоянку внутри;
- движение возле границы.
13. Проверка датчика двери
Очень простой, но полезный контроль.
Создайте тест:
дверь закрыта
↓
открыта
↓
закрыта.
Сверьте:
- количество событий;
- время;
- состояние;
- координаты.
Если одно физическое открытие создаёт пять переключений, необходимо проверить:
- датчик;
- монтаж;
- дребезг сигнала;
- фильтрацию.
14. Проверка температуры
Для рефрижератора недостаточно убедиться:
значение есть.
Проверьте:
- стабильность;
- реалистичность;
- несколько датчиков между собой;
- реакцию на изменение условий.
Например, если два датчика, находящиеся рядом, постоянно отличаются на 15 °C, это требует объяснения.
При этом датчики, установленные в разных точках длинного рефрижератора, действительно могут показывать разные значения.
Контекст расположения обязателен.
15. Проверка идентификации водителя
Если KPI строятся по водителю, качество идентификации становится таким же важным, как GPS.
Проверить нужно:
- водитель назначился;
- назначился именно правильный сотрудник;
- смена завершилась;
- следующий водитель определяется корректно;
- нет длительных поездок без идентификации.
Иначе нарушение скорости или перерасход могут быть приписаны не тому человеку.
16. Проверка полуприцепа
Если у полуприцепа собственный трекер, его данные необходимо проверять отдельно.
Особенно:
- координаты;
- режим сна;
- начало движения;
- периодичность передачи;
- работу после расцепки;
- внутреннюю батарею.
Автономный трекер может специально передавать сообщения реже во время длительной стоянки.
Это не всегда дефект данных.
Важно понимать заданную логику устройства.
Пять типов ошибок, которые нужно научиться различать
Очень полезно не складывать все проблемы в категорию:
система показывает неправильно.
1. Ошибка измерения
Датчик выдаёт неправильное значение.
Пример:
ДУТ.
2. Ошибка передачи
Значение измерено, но не доставлено на сервер.
Пример:
GSM.
3. Ошибка интерпретации
Данные получены, но неправильно преобразованы.
Пример:
неверный коэффициент CAN.
4. Ошибка времени
Значение правильное, но привязано не к тому моменту.
5. Ошибка бизнес-логики
Сырые данные правильные, но правило события настроено неправильно.
Например:
любая стоянка дольше пяти минут считается простоем.
Это уже не проблема GPS.
Это проблема методики.
Как понять, где именно возникла ошибка
Используйте движение от физического мира к отчёту.
Уровень 1. Что произошло в реальности?
Например:
автомобиль заправили на 300 л.
Уровень 2. Что измерил датчик?
Показания ДУТ.
Уровень 3. Что получил терминал?
Сырое сообщение.
Уровень 4. Что дошло до платформы?
Телеметрия.
Уровень 5. Что рассчитала платформа?
Заправка.
Уровень 6. Что попало в отчёт?
Например:
+294 л.
Такая последовательность резко сокращает время диагностики.
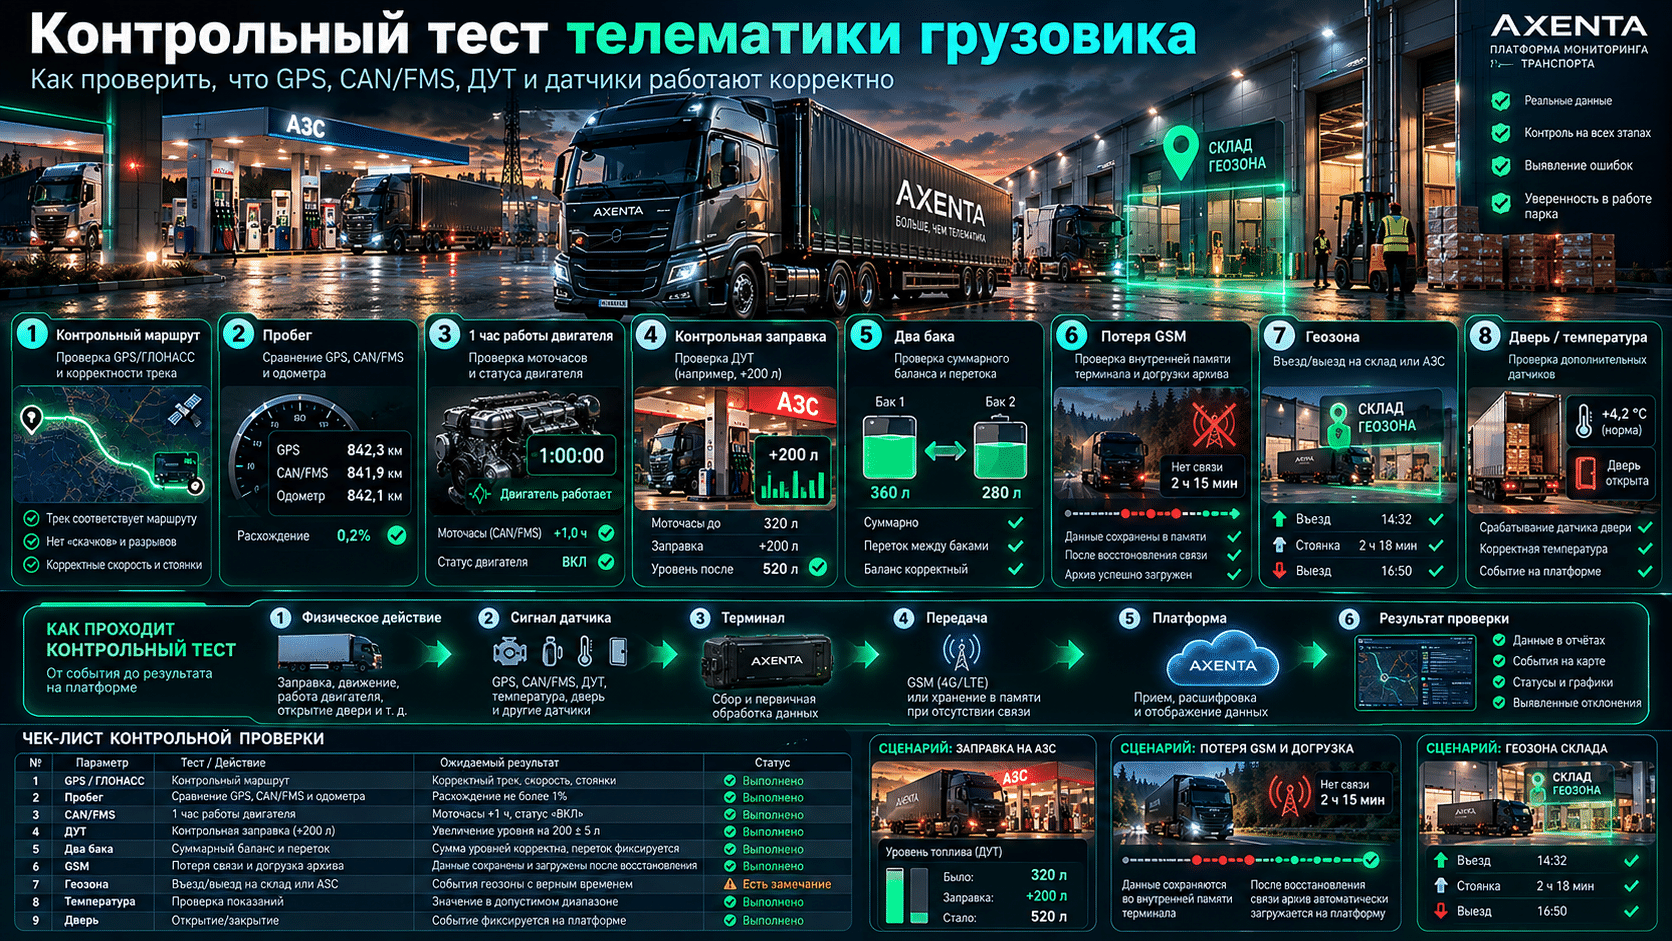
Матрица проверки качества телеметрии
Для пилотного автомобиля удобно использовать таблицу.
Параметр | Контрольное событие | Ожидаемое поведение | Результат |
|---|---|---|---|
GPS | известный маршрут | корректный трек | □ |
Пробег | контрольный рейс | близко к эталону | □ |
Скорость | движение | реалистичные значения | □ |
GSM | потеря сети | архив сохраняется | □ |
CAN | двигатель | параметры изменяются | □ |
Моточасы | 1 час работы | корректный прирост | □ |
ДУТ | заправка | событие определяется | □ |
ДУТ 2 | переток | сумма остаётся логичной | □ |
Дверь | открыть/закрыть | 2 состояния | □ |
Температура | контроль условий | логичная динамика | □ |
Геозона | въезд/выезд | корректные события | □ |
Необходимо заранее определить критерии приёмки каждого пункта.
Что такое эталонное событие
Эталонное событие — это действие, которое известно заранее и может быть независимо подтверждено.
Например:
Контрольный маршрут
Фактический путь известен.
Заправка
Чек:
250 л.
Работа двигателя
Ровно:
60 минут.
Открытие двери
Физически фиксируется сотрудником.
Геозона
Известно реальное время прибытия.
Эталон позволяет сравнивать:
что произошло
и
что увидела телематика.
Без него качество часто оценивается субъективно:
«Вроде график нормальный».
Один успешный тест ещё ничего не доказывает
Это особенно важно для топлива и связи.
Например:
одна контрольная заправка определилась идеально.
Но следующая:
- на другом уровне бака;
- после движения;
- при наклоне;
может показать другой результат.
Поэтому качество проверяется серией повторяемых сценариев.
Это позволяет увидеть систематические ошибки.
Проверяйте не только точность, но и стабильность
Представим два датчика.
Датчик А
всегда отличается от эталона примерно на 2%.
Датчик Б
сегодня:
0%,
завтра:
+12%,
послезавтра:
−9%.
В некоторых бизнес-задачах первый источник значительно ценнее.
Почему?
Потому что его поведение предсказуемо.
Поэтому качество данных включает:
стабильность ошибки, а не только разовое попадание в эталон.
Как проверять данные перед запуском KPI
Я бы разделил внедрение на четыре этапа.
Этап 1. Сырые данные
Проверяем каждый источник отдельно.
GPS.
CAN.
FMS.
ДУТ.
Датчики.
Этап 2. События
Проверяем бизнес-логику:
- стоянка;
- холостой ход;
- заправка;
- геозона;
- дверь.
Этап 3. KPI
Только после первых двух этапов рассчитываем:
- расход на 100 км;
- простой;
- лишний пробег;
- события на 1000 км.
Этап 4. Деньги
После стабильных KPI:
- стоимость километра;
- потери от простоев;
- экономия топлива;
- ROI.
Это принципиально правильнее, чем сразу показывать руководителю красивый финансовый дашборд.
Контроль качества перед массовым внедрением
Если парк состоит из 200 автомобилей, не нужно проверять каждый сценарий сразу на всех.
Разделите транспорт на группы:
- марка;
- модель;
- год;
- двигатель;
- тип бака;
- тип оборудования.
Из каждой группы выбирается пилотный автомобиль.
Например:
Группа 1
Volvo FH, два бака, FMS.
Группа 2
MAN TGX, два бака.
Группа 3
КАМАЗ, прямой CAN.
Группа 4
рефрижераторы.
Группа 5
полуприцепы.
После проверки конфигурация масштабируется внутри однородной группы.
Почему нельзя проверить один грузовик и масштабировать на весь смешанный парк
Даже автомобили одного бренда могут различаться:
- поколением;
- двигателем;
- электроникой;
- прошивкой;
- FMS;
- баками.
Поэтому логика:
«на одном MAN всё заработало, ставим то же самое на все грузовики»
может привести к проблемам.
Телематическая конфигурация должна быть подтверждена для конкретной технической группы.
Оценка качества данных: простой Data Quality Score
Для большого парка удобно создать собственный показатель качества.
Например, оценивать каждый объект по пяти критериям.
Полнота
25%.
Непрерывность
20%.
Актуальность
20%.
Правдоподобие
15%.
Согласованность источников
20%.
Итого:
100%.
Например:
Показатель | Оценка |
|---|---|
Полнота | 25/25 |
Непрерывность | 18/20 |
Актуальность | 19/20 |
Правдоподобие | 14/15 |
Согласованность | 18/20 |
Итого | 94/100 |
Это не отраслевой стандарт.
Это пример внутренней методики, которую компания может адаптировать под собственные задачи.
Что считать плохими данными
Не стоит использовать единственное условие:
параметр отсутствует.
Плохие данные могут выглядеть гораздо менее очевидно.
Например:
Значение есть, но устарело.
Значение есть, но заморожено.
Значение скачет.
Значение имеет неправильную единицу.
Значение приходит не от того датчика.
Данные приходят с задержкой.
Архив нарушает порядок событий.
Значение правдоподобно само по себе, но противоречит другим источникам.
Последняя категория особенно опасна.
Потому что её трудно заметить без комплексной проверки.
Автоматические правила контроля качества
После пилота часть проверок можно автоматизировать.
Например:
объект не передавал сообщения дольше X;
GPS показывает физически невозможный скачок;
моточасы уменьшились;
уровень топлива выше физической ёмкости бака;
CAN-скорость длительно равна 0 при движении по GPS;
ДУТ не меняется несколько дней при эксплуатации;
датчик температуры передаёт одно и то же значение слишком долго;
водитель не идентифицирован при движении.
То есть сама телематическая система может контролировать уже не только транспорт, но и качество собственной телеметрии.
Почему «датчик молчит» и «всё нормально» — не одно и то же
Очень опасный сценарий.
Например, температурный датчик показывает:
+4,0 °C
несколько часов подряд.
Можно подумать:
идеальный режим.
Но если значение не изменилось вообще ни на одну десятую, возможно:
датчик перестал обновляться.
То же самое с топливом.
Автомобиль проехал 500 км.
ДУТ показывает один и тот же уровень.
Это должно стать признаком проверки качества, а не доказательством нулевого расхода.
Проверяйте причинно-следственные связи
Лучший способ оценить зрелость телеметрии — проверить, формируется ли правильная последовательность.
Например:
автомобиль приехал на АЗС
↓
остановился
↓
двигатель выключился
↓
уровень топлива вырос
↓
автомобиль уехал.
Все источники подтверждают одно событие.
Другой сценарий:
ДУТ показывает +300 л
но:
- автомобиль движется 80 км/ч;
- АЗС рядом нет;
- второй бак одновременно резко уменьшается.
Это уже повод проверить переток или качество алгоритма.
Не пытайтесь сделать один источник «истиной» для всего
Нет универсального главного датчика.
Для разных параметров эталон разный.
Местоположение
GPS/ГЛОНАСС.
Двигатель
CAN/FMS.
Физический уровень топлива
ДУТ.
Заправочная операция
ДУТ + чек/транзакция + GPS.
Время на объекте
GPS + геозона.
Водитель
RFID/iButton/другая идентификация.
Качество повышается именно благодаря перекрёстной проверке независимых источников.
Как должна выглядеть приёмка телематического проекта
Плохой вариант:
оборудование установлено — проект принят.
Хороший:
оборудование установлено и каждый ключевой сценарий подтверждён контрольным тестом.
Например:
- маршрут;
- пробег;
- потеря GSM;
- восстановление архива;
- моточасы;
- CAN/FMS;
- контрольная заправка;
- два бака;
- геозона;
- уведомление.
Тогда заказчик принимает данные и бизнес-сценарии, а не количество установленных коробок.
Как часто повторно проверять качество
Телематический проект нельзя проверить один раз навсегда.
Качество может измениться после:
- ремонта автомобиля;
- замены оборудования;
- замены бака;
- изменения подключения;
- обновления прошивки;
- переноса датчика;
- ДТП;
- вмешательства в электрику.
Поэтому повторная проверка нужна:
после изменения оборудования;
после ремонта соответствующей системы;
при появлении аномальных данных;
периодически на выборке автопарка.
Кто должен отвечать за качество телеметрии
Для крупного парка полезно разделить роли.
Интегратор
Отвечает за:
- подключение;
- оборудование;
- параметры;
- техническую диагностику.
Техническая служба
Подтверждает:
- конфигурацию автомобиля;
- вмешательства;
- ремонты.
Специалист по ГСМ
Проверяет:
- ДУТ;
- заправки;
- топливные аномалии.
Логист
Проверяет:
- маршруты;
- геозоны;
- время на объектах.
Аналитик / руководитель
Использует уже проверенные KPI.
Если руководитель вынужден сам искать, почему скачет сигнал ДУТ, процесс выстроен неправильно.
Главный вывод
Главная ошибка при внедрении транспортной телематики — слишком быстро перейти от установки оборудования к аналитике.
Компания видит красивые графики и начинает рассчитывать:
- расход топлива;
- простои;
- холостой ход;
- нарушения;
- эффективность транспорта.
Но перед этим необходимо задать более фундаментальный вопрос:
Можно ли доверять исходным данным?
Правильная архитектура выглядит так:
GPS/ГЛОНАСС + CAN/FMS + ДУТ + датчики
↓
проверка полноты
↓
проверка непрерывности
↓
проверка времени
↓
проверка правдоподобия
↓
перекрёстная проверка источников
↓
события
↓
KPI
↓
управленческие решения.
Именно поэтому контроль качества телеметрии должен стать отдельным этапом внедрения системы мониторинга.
Не нужно добиваться того, чтобы все источники показывали абсолютно одинаковые цифры.
Нужно добиться другого:
каждый источник должен стабильно, предсказуемо и достаточно точно измерять тот параметр, за который он отвечает.
GPS/ГЛОНАСС — местоположение.
CAN/FMS — работу автомобиля.
ДУТ — физическое топливо.
Датчики — конкретные состояния.
А система мониторинга должна правильно объединить их по времени и контексту.
Только после этого телематические данные можно безопасно использовать для расчёта KPI грузового автопарка, автоматических уведомлений, оценки водителей и финансовой аналитики.
Именно так система мониторинга превращается из набора подключённых устройств в надёжный источник данных для управления транспортным бизнесом.
Часто задаваемые вопросы
Как понять, что GPS-данные качественные?
Трек должен соответствовать реальному маршруту, не содержать необъяснимых скачков, а стоянки и пробег — логично соответствовать фактическому движению автомобиля.
Почему GPS-пробег отличается от одометра?
Источники используют разные способы расчёта. Небольшая стабильная разница возможна. Важно заранее выбрать основной источник для конкретного KPI.
Как проверить CAN/FMS?
Проводить контролируемые сценарии: двигатель выключен/включён, час работы двигателя, известный пробег и движение с известной скоростью.
Как проверить правильность ДУТ?
Проверить монтаж, тарировку и провести несколько контрольных заправок в разных диапазонах заполнения бака.
Почему ДУТ показывает скачки?
Причинами могут быть движение топлива, геометрия бака, неправильная фильтрация, монтаж, питание или неисправность датчика.
Как проверить два топливных бака?
Нужно проверять оба датчика отдельно и обязательно анализировать их суммарный уровень с учётом возможного перетока.
Что важнее — CAN или ДУТ?
Они контролируют разные параметры. CAN/FMS показывает работу автомобиля и двигателя, ДУТ — физическое топливо в баке.
Как понять, что данные устарели?
Нужно смотреть не только значение, но и время последнего обновления параметра.
Что происходит с данными без GSM?
При поддержке соответствующей функции терминал может сохранять сообщения во внутренней памяти и передавать их после восстановления связи.
Можно ли автоматически контролировать качество телеметрии?
Да. После определения правил можно автоматически находить пропуски, зависшие параметры, физически невозможные значения и несогласованность источников.
Когда можно начинать рассчитывать KPI?
После того как проверены исходные параметры и корректность событий, на которых строится конкретный KPI.
Следите за обновлениями
Будьте в курсе последних новостей разработки, кейсов наших партнеров и интеграции оборудования. Все самое интересное в нашей рассылке.